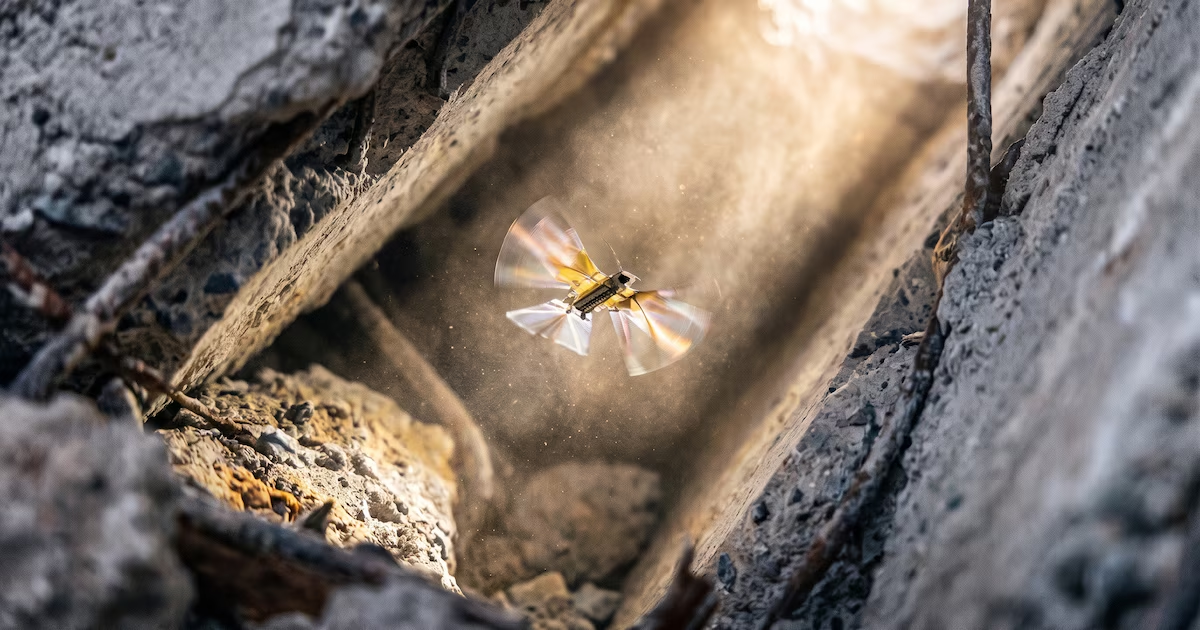
Un equipo de la Universidad de California, Los Ángeles (UCLA) y la Universidad de California en Davis (UC Davis) presentó un robot volador de tamaño reducido inspirado en insectos. El prototipo, que fue publicado en la revista Science Robotics, apunta a moverse por espacios angostos o zonas a las que otros robots o personas tienen limitado acceso.
La máquina genera una fuerza de sustentación equivalente a tres veces su peso, despega sin necesidad de ayuda externa y avanza a una velocidad promedio de 40 centímetros por segundo. En pruebas, también demostró la capacidad de volver a volar tras recibir un golpe con un matamoscas o al ser aplastada por cargas equivalentes a unas 11.000 veces su peso.
Con un peso de apenas 185 miligramos (0,185 gramos), el robot está construido íntegramente con polímeros. Combina un músculo blando impulsado por electricidad con alas flexibles de forma cónica. Qibing Pei, profesor de los departamentos de Ciencia e Ingeniería de Materiales e Ingeniería Mecánica y Aeroespacial de UCLA y autor principal del estudio, subrayó que su laboratorio viene trabajando desde hace años en robótica blanda y se inspiró en la manera en que los insectos resisten impactos y perturbaciones físicas. “Muchos robots del tamaño de un insecto dependen de componentes frágiles; al usar materiales poliméricos sensibles a la electricidad buscamos un diseño más simple y resistente”, afirmó.
Yuan Zhu, investigador posdoctoral del departamento de Ciencia e Ingeniería de Materiales de UCLA y coautor principal, detalló que el músculo de las alas es, en realidad, una película delgada de un polímero ferroeléctrico. Este material se contrae o deforma ante un campo eléctrico. “La expansión inducida por la electrostricción es amplia y reversible; podemos aprovechar ese movimiento para generar aleteos potentes con una respuesta rápida”, explicó. Hanxiang Wu, otro posdoctor de UCLA y coautor, agregó que esta solución evita un sistema de transmisión mecánico separado, simplificando la arquitectura del vehículo.
La geometría aerodinámica del prototipo es asimétrica y las deformaciones parciales durante cada aleteo contribuyen a la sustentación. Además, la flexibilidad de las alas les permite deformarse al contactarse con una superficie sin doblarse de forma permanente, lo que les confiere mayor protección ante impactos.
Inicialmente, el prototipo se conectó a una fuente eléctrica externa mediante cables para evaluar su capacidad de despegar, tolerar compresiones y reiniciar el vuelo tras perturbaciones. Los resultados respaldan la viabilidad de un diseño de robótica blanda y ligera orientado a operaciones en entornos donde la accesibilidad es un reto.